
A diferença entre robôs industriais e braços mecânicos
Atualmente, existem muitos braços mecânicos no mercado, muitos parceiros não conseguem distinguir entre braços mecânicos e robôs industriais não é o mesmo conceito, hoje, o fabricante de robôs BORUNTE xiaobian e todos para explicar.
Um braço mecânico é um dispositivo mecânico, que pode ser automático ou controlado manualmente. Robô industrial é uma espécie de equipamento de automação, braço mecânico é uma espécie de robô industrial, robô industrial também tem outras formas. Então, embora eles tenham significados diferentes, há alguma sobreposição.
Então, simplificando, existem muitas formas de robôs industriais, e o braço robô é apenas um deles.
Primeiro, o braço mecânico
Um braço robótico é "uma máquina fixa ou móvel, geralmente composta de uma série de peças deslizantes interconectadas ou relativas, usadas para agarrar ou mover objetos, capazes de controle automático, programação repetível e múltiplos graus de liberdade (eixo). Ele funciona por movimento linear ao longo dos eixos X, Y e Z para alcançar o alvo."
Segundo, o robô industrial
De acordo com a definição da ISO 8373, o robô industrial é automaticamente realizar o trabalho do dispositivo da máquina, é confiar em sua própria capacidade de potência e controle para alcançar uma variedade de funções de uma máquina. Pode ser dirigido por um humano ou programado para operar, e robôs industriais modernos podem agir de acordo com princípios estabelecidos pela tecnologia de inteligência artificial.
Terceiro, a diferença entre robô e braço mecânico
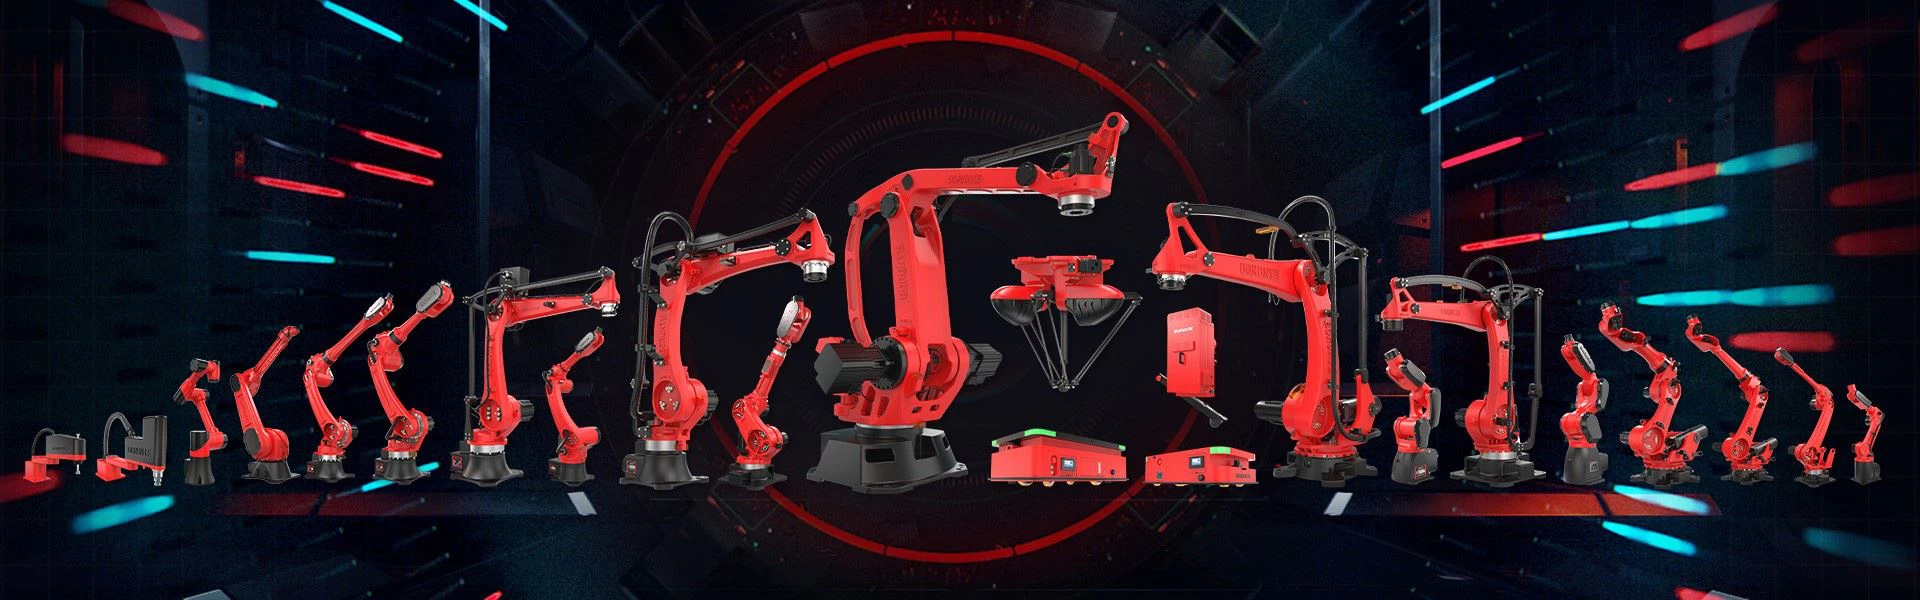
O braço robô é o dispositivo mecânico mais utilizado no campo da robótica, amplamente utilizado na indústria, médico e até militar, campos espaciais. Braços mecânicos podem ser divididos em quatro eixos, cinco eixos, seis eixos e múltiplos eixos, robôs 3D/2D, braços mecânicos independentes, braços mecânicos hidráulicos, etc. Embora existam muitos tipos deles, uma coisa que eles têm em comum é que eles podem receber instruções e localizar com precisão pontos em espaço tridimensional (ou bidimensional) para operação.
Ao contrário dos braços mecânicos, os robôs podem não apenas receber instruções de seres humanos, mas também realizar operações de acordo com atividades humanas pré-programadas e agir de acordo com princípios especificados pela inteligência artificial. No futuro, os robôs ajudarão ou substituirão mais trabalho humano, especialmente alguns trabalhos repetitivos, trabalhos perigosos e assim por diante.
Países europeus e americanos e o Japão têm diferentes definições de robôs:
Países europeus e americanos acham que os robôs devem ser controlados por computadores, através da programação para fazer com que os robôs se tornem máquinas automáticas multifuncionais; No Japão, os robôs são considerados máquinas automáticas avançadas, de modo que os braços robóticos são incluídos na definição de robôs. Países europeus e americanos acreditam que braços mecânicos com 6 ou mais eixos podem ser chamados de robôs, enquanto aqueles com 5 ou menos eixos só podem ser chamados de braços mecânicos. O Japão define um manipulador de 3 eixos como um robô.
Agora o conceito internacional do robô tende basicamente a ser o mesmo, todos pensam que o robô é por sua própria potência e capacidade de controle para alcançar uma variedade de funções de uma máquina automática.
A diferença entre robô e manipulador na faixa de aplicativos:
O braço robô é amplamente utilizado na indústria, e sua principal tecnologia é a unidade e controle. O braço robô é geralmente estrutura de série.
Os robôs são divididos principalmente em estrutura de séries e estrutura paralela:
Robô paralelo (PM) é usado principalmente para ocasiões que requerem alta rigidez, alta precisão, alta velocidade e nenhum espaço grande. É especificamente usado em classificação, manuseio, movimento de simulação, ferramenta de máquina paralela, corte de metal, junta de robôs, interface de espaçonave, etc. Robô série e robô paralelo formam relação complementar na aplicação, robô de série tem grande espaço de trabalho, pode evitar o efeito de acoplamento entre eixos de condução. No entanto, cada eixo do mecanismo deve ser controlado independentemente, e codificadores e sensores são necessários para melhorar a precisão do movimento.