
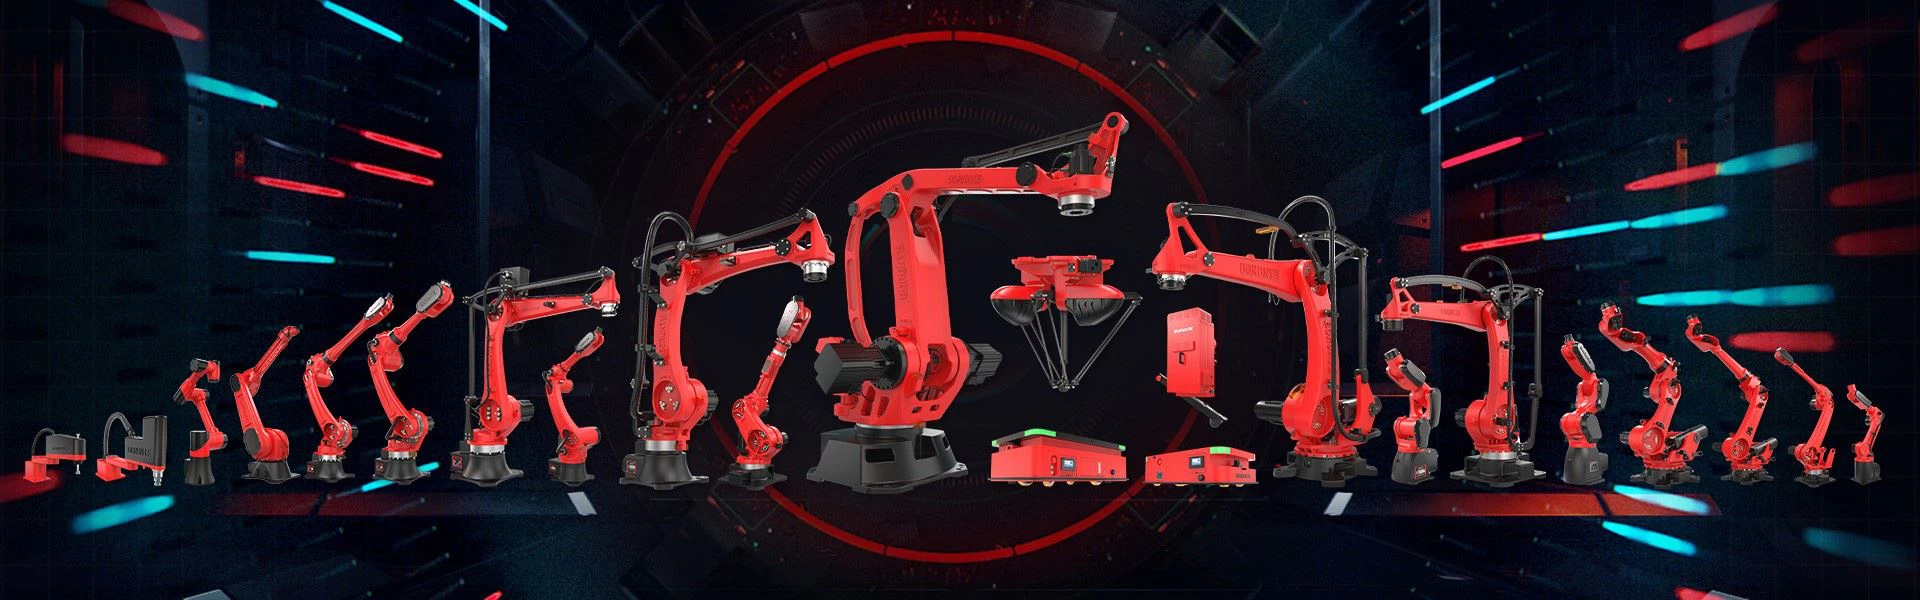
Com o avanço contínuo da tecnologia, os robôs industriais têm desempenhado um papel cada vez mais importante na indústria de manufatura. No entanto, muitas pessoas podem descobrir que, embora os robôs industriais tenham funções semelhantes às dos humanos em muitas operações, a sua aparência é muito diferente da dos humanos. Este fenómeno não é acidental, mas sim porque o conceito de design dos robôs industriais determinou desde o início as suas características externas.
Componentes do robô
A estrutura dos robôs industriais é a base de suas funções, e seu design geralmente leva em consideração a eficiência operacional, a precisão e a adaptabilidade ao ambiente de trabalho. Os robôs normalmente consistem em vários componentes principais: estrutura do corpo, efetor final, pulso, braço, cintura e base.
1. Estrutura corporal:
O corpo do robô é a parte central de todo o robô, geralmente composto por múltiplas articulações e segmentos de braço. O design do corpo do robô será otimizado de acordo com diferentes cenários de aplicação e requisitos de tarefa. Na maioria dos robôs industriais, o braço robótico geralmente adota uma estrutura conjunta e possui vários graus de liberdade (geralmente 4 a 6 graus de liberdade). O grau de liberdade refere-se ao número de componentes que podem se mover de forma independente e afetar a posição e a direção do atuador final do robô.
2. Efetor final:
O efetor final é a “mão” de um robô, que entra em contato direto com objetos externos e executa tarefas operacionais. Por exemplo, ferramentas como pistolas de soldagem, ventosas, chaves inglesas, pistolas de pulverização e braçadeiras são geralmente instaladas em efetores finais para realizar soldagem, fixação, montagem e outras operações. O design do efetor final do robô varia de acordo com os diferentes requisitos do processo da aplicação para garantir que ele possa concluir o trabalho com eficácia.
3. Pulso e braço:
O pulso e o braço do robô são responsáveis por realizar várias ações precisas, e o pulso geralmente é equipado com múltiplas articulações para controlar a direção do movimento do efetor final. O braço suporta todo o robô, permitindo-lhe realizar operações complexas como rotação, inclinação ou alongamento.
4. Cintura e base:
A cintura de um robô geralmente é usada para conectar o corpo e a base do robô, permitindo que o robô execute ações mais complexas. A base é um componente importante que suporta todo o robô e é fixada na plataforma de trabalho.
Por que os robôs industriais não são como os humanos?
Embora os robôs tenham habilidades semelhantes às dos humanos ao executar tarefas, sua aparência e conceitos de design são muito diferentes dos humanos. Isso ocorre porque a intenção original de projetar robôs industriais não é imitar a aparência humana, mas sim focar na eficiência e precisão na execução de tarefas específicas.
1. Design-orientado a tarefas:
Os robôs industriais são projetados para se adaptarem a tarefas de trabalho específicas, como soldagem, montagem e manuseio. Portanto, o seu design centra-se mais na funcionalidade e flexibilidade do que na imitação da forma do corpo humano. Por exemplo, o efetor final "manual" de robôs industriais pode ser equipado com ferramentas como ventosas, pinças ou pistolas de pulverização de acordo com os requisitos da tarefa, em vez de ter a flexibilidade de cinco dedos como os humanos.
2. Design com vários-graus de liberdade:
Os robôs industriais normalmente exigem vários graus de liberdade (quanto maiores os graus de liberdade, mais complexas serão as ações e poses que eles podem realizar), o que lhes permite operar com precisão no espaço-tridimensional. Em comparação com os membros humanos, os robôs industriais não precisam imitar as estruturas articulares humanas, mas sim projetar o número e a distribuição das articulações com base nos requisitos do trabalho.
3. Estabilidade e segurança:
O design exterior dos robôs industriais dá mais ênfase à estabilidade e segurança. Os robôs devem ser capazes de trabalhar de forma estável, especialmente durante cargas elevadas ou movimentos rápidos. Ao contrário dos humanos, o design das articulações e dos braços dos robôs industriais concentra-se na resistência a terremotos e na estabilidade estrutural, reduzindo a possibilidade de operações imprecisas ou errôneas devido a formatos inadequados.
4. Considerações sobre custo e fabricação:
Criar um robô com aparência “humanóide” não é apenas mais caro, mas também mais complexo de manter. Os robôs industriais não precisam ter características de superfície semelhantes às dos humanos, e seu design se concentra mais em como concluir tarefas de trabalho com eficiência, em vez de imitar a aparência humana.
A estrutura dos robôs industriais, desde efetores finais até vários componentes de junta, é otimizada para atender aos requisitos de trabalho e melhorar a eficiência da produção. Com o avanço da tecnologia, os futuros robôs poderão tornar-se mais flexíveis na interação com os humanos, mas a sua aparência continuará a servir necessidades funcionais, em vez de simplesmente imitar a forma humana.