

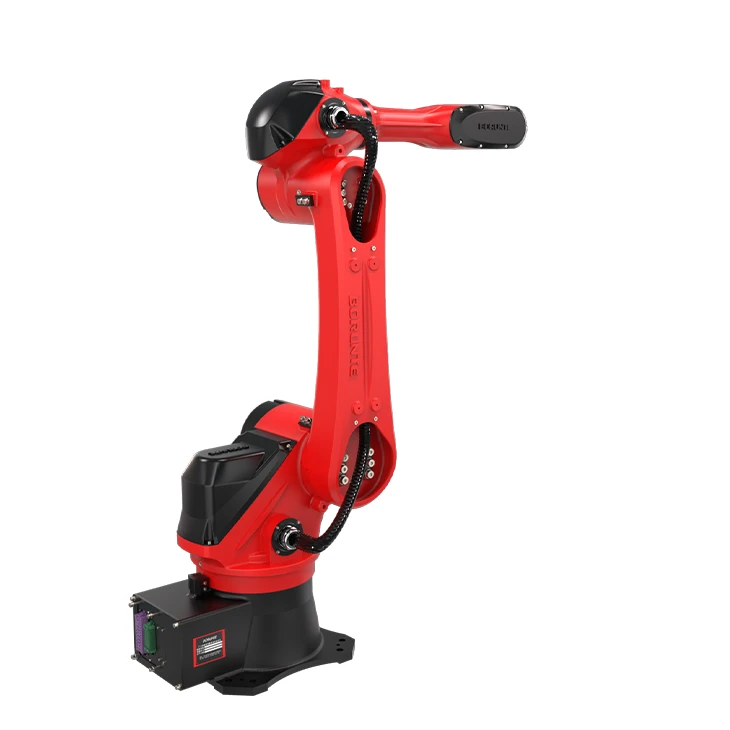

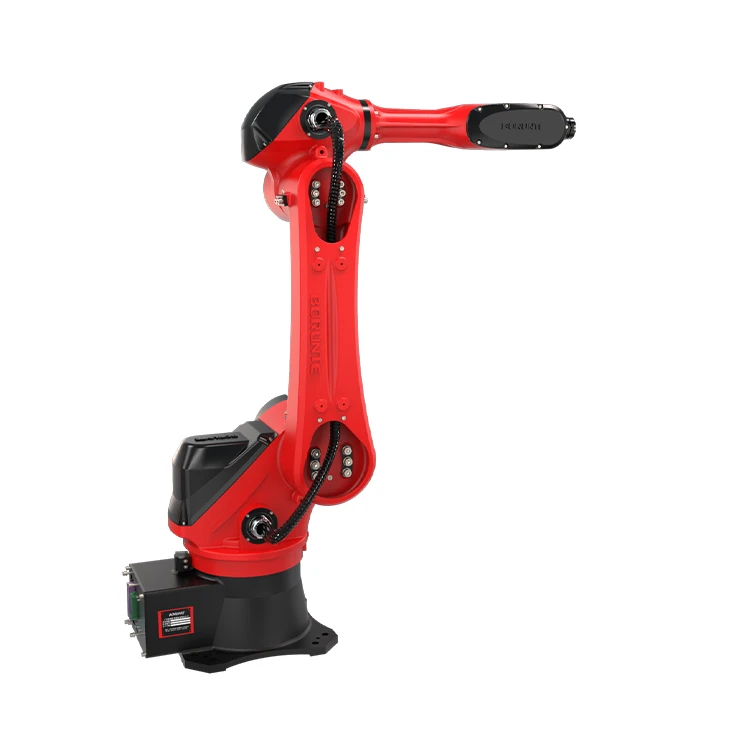

BRTIRUS1510A
Lntrodução do produto
Robô do tipo Borunte Brtirus1510A com desempenho de alto custo, manutenção simples e instalação conveniente. O robô de estampagem de seis - pode realizar carregamento/descarregamento automático, inversão e reversão de peças de trabalho, como discos, eixos longos, formas irregulares e placas de metal. Ele não depende do controlador da máquina -ferramenta para controle, e o manipulador adota um módulo de controle independente, que não afeta a operação da máquina -ferramenta. Possui boa rigidez, operação estável e manutenção muito conveniente.
Parâmetro do produto (especificação)
|
Braço |
J1 |
J2 |
J3 |
J4 |
J5 |
J6 |
|
Faixa |
± 165 graus |
-95 grau /+70 grau |
-85 grau /+75 grau |
± 180 graus |
± 115 graus |
± 360 graus |
|
Velocidade máxima |
190 graus /s |
173 graus /s |
223 graus /s |
250 graus /s |
270 graus /s |
336 graus /s |
|
Modelo |
Comprimento do braço (mm) |
Capacidade de carregamento (kg) |
Repetibilidade (mm) |
Fonte de energia (KVA) |
Peso líquido (kg) |
|
BRTIRUS1510A |
1500 |
10 |
±0.05 |
5.06 |
Cerca de 150 |
Recurso e aplicação do produto
■ O rei do desempenho do custo
A extensão máxima do braço de 1,5 m e a carga de 10 kg podem atender aos requisitos da maioria dos aplicativos - carregar
■ Métodos de instalação flexíveis
Sob a premissa de design de aplicativos confiáveis e seguros, ele pode ser instalado no chão, parede e teto
■ Design esbelto
Aparência ágil, estrutura compacta e resposta rápida
■ Comunicação remota externa
Suporte a comunicação serial remota externa TCP / IP, realizar uma programação inteligente
■ Indústria aplicável:transporte, montagem, revestimento, processamento da máquina de corte de gás
Instrução de função do processo de estampagem
|
Não. |
Nota de instrução |
INSTRUÇÃO Use a descrição da função |
|
1 |
Pegue material e depois em espera |
O modo de espera está pronto para tomar o material e, quando o escravo estiver online, a condição é satisfeita antes que possa ser executada. Quando o material está em espera e outras condições também são atendidas, você pode clicar no botão ALIMENTAR para forçar a ação. Observe que, ao definir como o host, ensine o sinal de espera correspondente antes da ação e o sinal será satisfeito. |
|
2 |
Pegue o material acima |
Pegue o material acima do ponto |
|
3 |
Pegue o ponto de material |
Para que a posição do item seja tomada, insira a válvula de ação correspondente na frente ou na parte traseira da ação. Siga a ação de programação de ensino real. |
|
4 |
Voltar para levar material acima |
Voltar para levar material acima |
|
5 |
Tome o material terminado |
A recuperação normal é concluída. Quando o escravo estiver em operação, a conclusão normal da operação enviará uma comunicação para permitir que a máquina descarregue o sinal. Ao usar um suporte - sozinho ou um host, se houver um ajuste de sinal para uso na máquina frontal, ensine o ponto de saída do sinal de inserção após esta ação. |
|
6 |
Libere o material em espera |
Coloque na máquina de perfuração para preparar as instruções de estampagem e as condições são atendidas antes que elas possam ser executadas. Quando o nível de espera é definido e outras condições também são atendidas, o botão pode ser forçado a operar. |
|
7 |
Libere o material acima |
Libere o material acima do ponto |
|
8 |
Libere o ponto do material |
No ponto de liberação do material, insira a válvula de ação correspondente na ação sub -, siga a ação de programação de ensino real. |
|
9 |
Voltar para liberar material acima |
Voltar para liberar material acima |
|
10 |
Release o material terminado |
Após a conclusão do material de liberação normal, o sinal de perfuração de saída será emitido (placa única Y43, unidade Y24). Observe que, se o sinal de estampagem de saída está relacionado à configuração, a estampagem não está ativada, a saída não será emitida e o sinal do ponto de segurança não será emitido. Sinal de estampagem. Nota: Quando on -line, a conclusão normal de estampagem enviará uma comunicação para permitir que a máquina pegue o sinal. |
|
11 |
Libere o material para perfurar 1 |
Carregamento e descarregamento de máquinas únicas, pode ser usado desta vez, a descarga normal é concluída (perfuração de descarga), o sinal de perfuração de saída de ligação (placa única Y43, unidade Y24). Observe se o sinal de estampagem de saída está relacionado à configuração. Se a estampagem não estiver ativada, ela não será emitida e o sinal de perfuração não será emitido quando o sinal do ponto de segurança não estiver conectado. Nota: A diferença do sinal de conclusão da descarga é que o sinal de comunicação não é enviado e aguarda a conclusão da estampagem. Este comando não funciona quando online. |
|
12 |
Libere o material para perfurar 1 |
Carregamento e descarregamento da máquina única, pode ser usada desta vez, a descarga normal é concluída (carimbo de descarga 2), sinal de perfuração de saída (placa única Y42, unidade Y25), observe se o sinal de carimbo de saída está relacionado à configuração, não com estampagem habilitada, não será produzido, nenhum sinal de ponto de segurança não está conectado e o sinal de carimbo não é a saída. Nota: A diferença do sinal de conclusão da descarga é que o sinal de comunicação não é enviado e aguarda a conclusão da estampagem. |
|
13 |
Pegue o ponto de segurança do material |
Ponto de transição |
|
14 |
Libere o ponto de segurança do material |
Ponto de transição |
|
Observação: As instruções acima só podem ser usadas após a ativação do processo de estampagem. O comando está ligado apenas à linha de atitude ou instrução de caminho livre (pode ser usado com outras instruções, mas não recomendado). O uso específico depende do aplicativo real. Alimentação de estampagem, descarga de carimbo 2 Instruções de função para carregamento ou descarregamento de máquinas únicas ou 1 robô para uso da máquina, detalhes específicos da referência do programa de casos. |
||
Tag: Seis - robô de carimbo de eixo, China seis - eixo de estampagem fornecedores de robôs, fabricantes, fábrica