
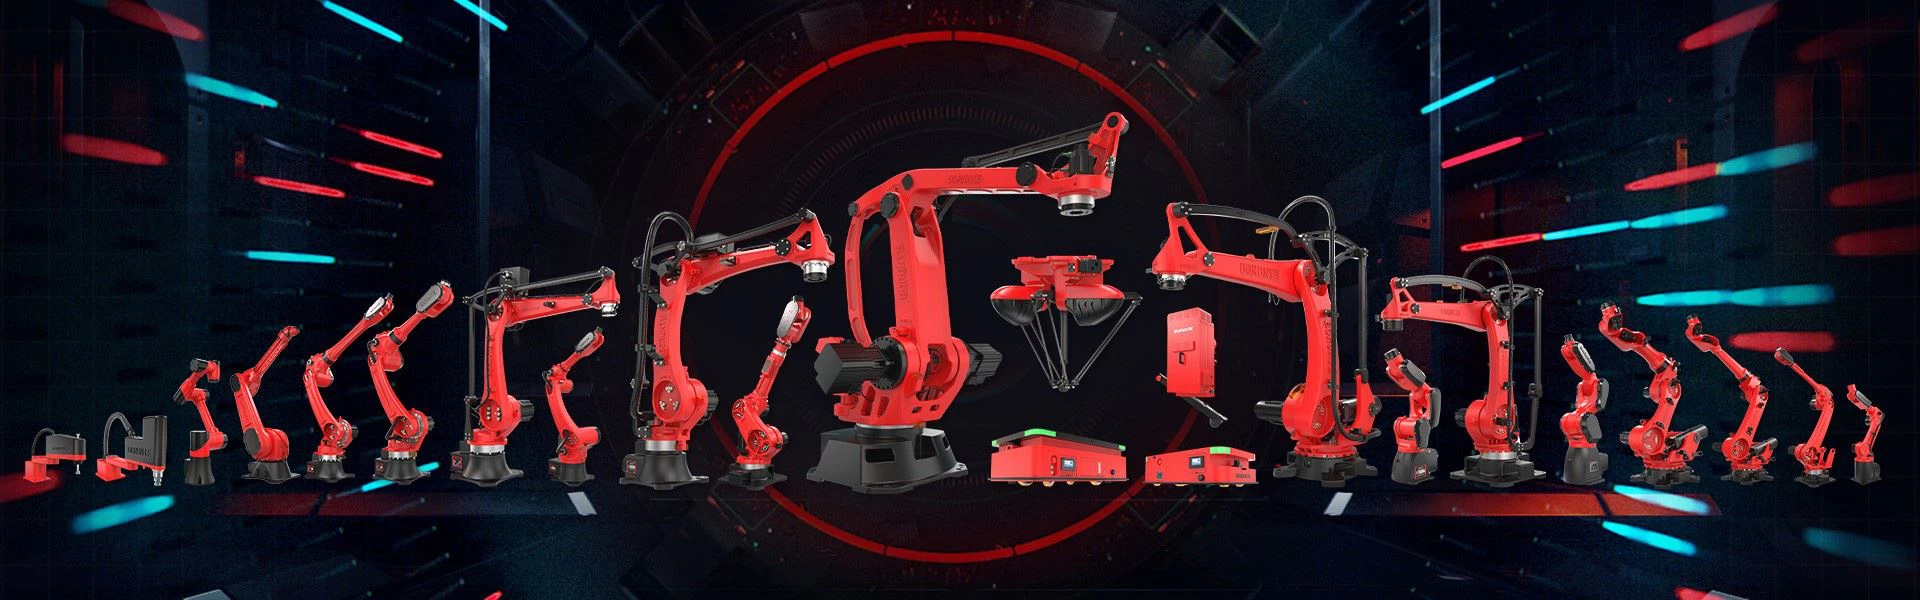
Os principais componentes principais usados em robôs industriais incluem servo motores, redutores harmônicos, redutores RV e redutores planetários

Principais características dos servomotores
1. Precisão: Obtido controle de circuito fechado de posição, velocidade e torque; Superando o problema de descompasso do motor de passo;
2. Velocidade: Bom desempenho em alta velocidade, a velocidade geralmente nominal pode atingir 1500-3000 rpm;
3. Adaptabilidade: Forte resistência à sobrecarga, capaz de suportar cargas três vezes o torque nominal, especialmente adequado para situações com flutuações instantâneas de carga e requisitos para partida rápida;
4. Estabilidade: Operação estável em baixas velocidades, adequada para situações com requisitos de resposta em alta velocidade;
5. Oportunidade: O tempo de resposta dinâmica da aceleração e desaceleração do motor é curto, geralmente dentro de dezenas de milissegundos;
6. Conforto: A febre e o ruído são significativamente reduzidos.
Principais características do redutor harmônico
1. A relação de velocidade de transmissão é grande, com uma faixa de relação de velocidade de transmissão de engrenagem harmônica de estágio único de 70-320.
2. Alta capacidade de carga e forte rigidez.
3. A precisão da transmissão é alta e o erro de transmissão é de apenas cerca de 1/4 do erro da transmissão por engrenagem cilíndrica comum. Sem malha de folga, pequena folga de transmissão, adequada para rotação reversa.
4. Alta eficiência de transmissão e movimento suave. (Até 69%~96%).
5. Estrutura simples, menos peças e instalação conveniente.
6. Tamanho pequeno e peso leve.
7. Pode transmitir movimento para um espaço confinado.
Principais características do redutor RV
1. Estrutura mecânica compacta, volume leve, pequeno e eficiente;
2. Bom desempenho de troca de calor e rápida dissipação de calor;
3. Fácil instalação, flexível e leve, desempenho superior e fácil manutenção e reparo;
4. Alta relação de velocidade de transmissão, alto torque e alta resistência à sobrecarga;
5. Operação estável, baixo ruído e durabilidade;
6. Forte aplicabilidade, alta segurança e confiabilidade.
Principais características do redutor planetário
1. O redutor planetário opera suavemente e tem baixo ruído;
2. O redutor planetário possui alta rigidez, alta capacidade de carga e longa vida útil;
3. Alta precisão de transmissão, com precisão de nível único inferior a 1 ponto;
4. Alta eficiência de transmissão (estágio único a 97% -98%);
5. Estrutura simples, menos peças e instalação conveniente;
6. Tamanho pequeno e peso leve.
Sistema de controle de movimento
O controlador de movimento do robô e o sistema operacional são o sistema de controle Bronte, que possui funções completas e é fácil de operar; Interface de comunicação RS-485 padrão, porta USB e software relacionado, compatível com oito eixos estendidos e ensino off-line.