
Como escolher robôs industriais? Nove Pontos de Atenção na Seleção de Robôs Industriais
Para engenheiros mecânicos e elétricos seniores na indústria de automação, selecionar o robô certo pode ser uma tarefa simples. Mas para aqueles designers ou fábricas que estão prontos para comprar ou importar robôs pela primeira vez, eles podem ficar confusos. Então, como escolher um robô industrial adequado? As nove considerações a seguir para a seleção de robôs industriais são discutidas:

1. Ocasiões de aplicação
Em primeiro lugar, a fonte mais importante é avaliar o robô importado, em que tipo de aplicação ele é utilizado e em que tipo de processo de fabricação.
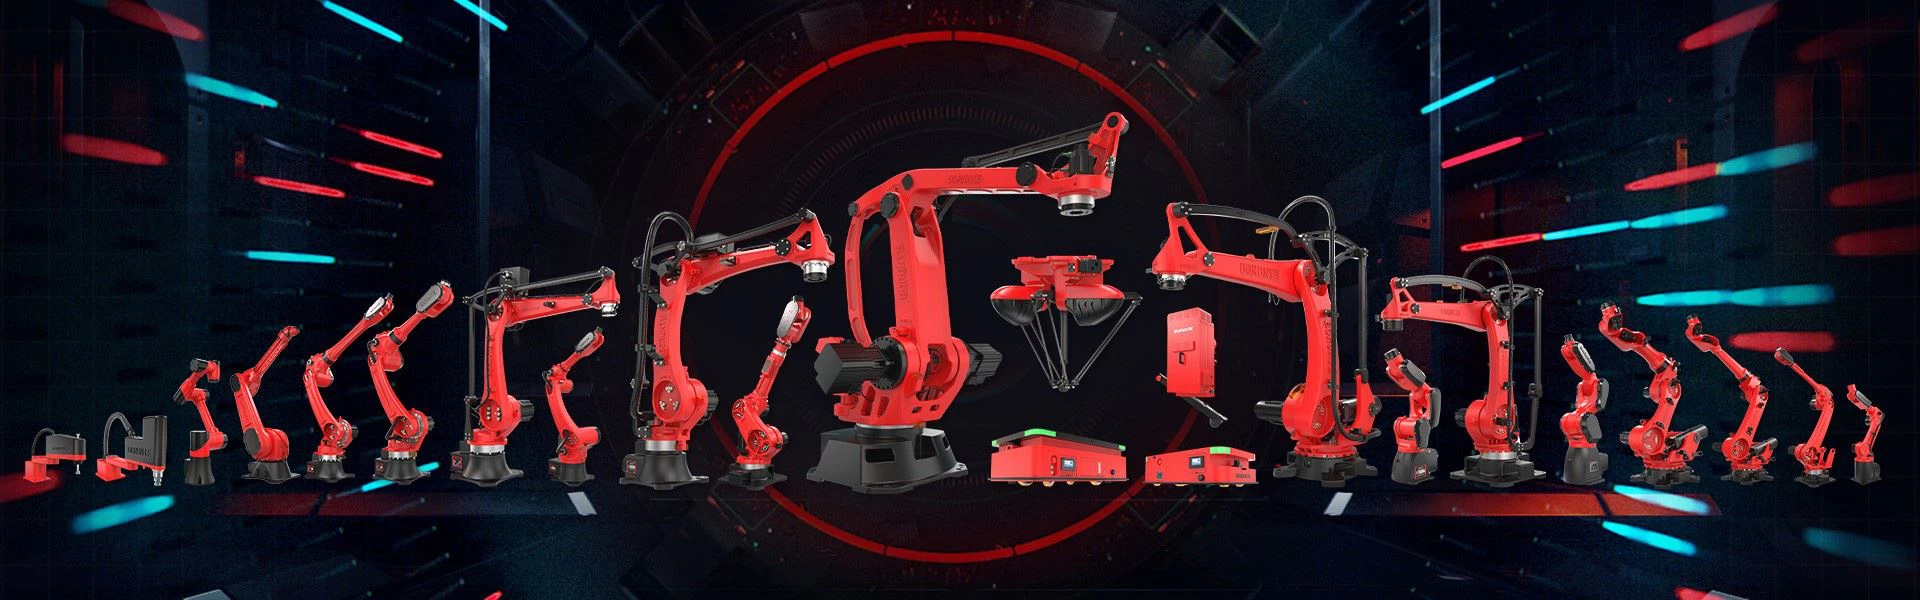
Caso o processo de aplicação precise ser concluído pela máquina cooperativamente junto ao manual, o robô cooperativo deve ser uma boa opção para a linha semiautomática com mistura homem-máquina comum, principalmente a situação em que a estação de trabalho precisa ser trocada com frequência ou a linha precisa ser deslocada, assim como a situação em que o novo sensor de torque é utilizado.
Se você estiver procurando por um robô de manuseio de materiais compacto, você pode escolher um robô de articulação horizontal.
Se você está procurando uma situação em que pequenos objetos possam ser rapidamente retirados e colocados no chão, o robô paralelo é o mais adequado para essa demanda.
2. Carga útil
A carga útil é a carga máxima que um robô pode carregar em seu espaço de trabalho. De 3Kg a 1300Kg, por exemplo. Se você deseja que o robô termine de mover a peça alvo de uma estação para outra, você precisa prestar atenção em adicionar o peso da peça de trabalho e o peso da garra do robô à sua carga de trabalho. Além disso, atenção especial deve ser dada à curva de carga do robô. A capacidade de carga real será diferente em diferentes distâncias na faixa de espaço.
3. Graus de liberdade (número de eixos)
O número de eixos configurados pelo robô está diretamente relacionado ao seu grau de liberdade. Para uma situação simples e direta, como passar de uma linha de cintura para outra, um simples 4-robô de eixo é suficiente.
No entanto, se a cena do aplicativo estiver em um espaço de trabalho estreito e o braço do robô precisar de muita torção e rotação, um robô de 6-eixo ou 7-eixo será a melhor escolha.
O número de eixos geralmente depende da aplicação. Deve-se notar que na premissa de permitir o custo, a flexibilidade de selecionar mais eixos não é um problema. Desta forma, é conveniente reutilizar o robô de transformação para outro processo de aplicação, que pode se adaptar a mais tarefas de trabalho, em vez de constatar que o número de eixos é insuficiente.
4. Máximomovimentovariar
Ao avaliar a aplicação de destino, você deve saber a distância máxima que o robô precisa alcançar. A escolha de um robô não se baseia apenas em sua carga útil - também precisa considerar a distância exata que ele atinge. Cada empresa fornecerá um mapa do alcance de ação do robô correspondente, a partir do qual poderá ser avaliado se o robô é adequado para uma aplicação específica. A amplitude de movimento horizontal do robô. Preste atenção à área de não trabalho perto e atrás do robô.
5. Repetirposicionamento adequadoprecisão
Da mesma forma, esse fator também depende da situação da sua aplicação. A precisão de repetição pode ser descrita como a capacidade de um robô de completar tarefas rotineiras e alcançar sempre a mesma posição.
Geralmente está entre ± {{0}},05 mm e ± 0,02 mm, ou ainda mais preciso. Por exemplo, se você precisa que seu robô monte uma placa de circuito eletrônico, pode precisar de um robô com super precisão e repetibilidade. Se o processo de aplicação for relativamente difícil, como embalagem, paletização, etc., os robôs industriais não precisam ser tão precisos.
Por outro lado, os requisitos de seleção para a precisão do robô na engenharia de montagem também estão relacionados à transmissão e cálculo das dimensões e tolerâncias em cada elo da engenharia de montagem, como a precisão de posicionamento dos materiais recebidos e a precisão de posicionamento repetitivo da obra. peça em si no acessório.
6. Velocidade
Este parâmetro está intimamente relacionado a cada usuário. Na verdade, depende do tempo de ciclo que precisa ser concluído no trabalho. A tabela de especificações lista a velocidade máxima deste tipo de robô, mas devemos saber que, considerando a aceleração e desaceleração de um ponto a outro, a velocidade real de funcionamento ficará entre 0 e a velocidade máxima. Este parâmetro é geralmente medido em graus por segundo. Alguns fabricantes de robôs também marcam a aceleração máxima do robô.
7. Peso corporal
O peso do corpo do robô é um fator importante no projeto da unidade do robô. Se o robô industrial deve ser instalado em uma máquina personalizada, ou mesmo no trilho-guia, pode ser necessário conhecer seu peso para projetar o suporte correspondente.
8. Freio e momento de inércia
Basicamente, cada fabricante de robô fornece informações sobre o sistema de frenagem do robô. Alguns robôs estão equipados com freios em todos os eixos, enquanto outros não estão equipados com freios em todos os eixos. Para garantir posições precisas e repetíveis na área de trabalho, é necessário um número suficiente de freios. Em outro caso especial, quando ocorre uma falha de energia inesperada, o eixo do robô de suporte de carga sem freios não trava, o que pode causar risco de acidente.
9. Grau de proteção
De acordo com o ambiente de uso do robô, selecione um padrão que atinja um determinado nível de proteção (código IP). Alguns fabricantes fornecem o mesmo robô com diferentes graus de proteção IP para diferentes ocasiões. Se o robô trabalhar em produtos relacionados a alimentos, medicamentos, aparelhos médicos ou ambientes inflamáveis e explosivos, a classificação IP será diferente.