
Como os robôs industriais são geralmente classificados?
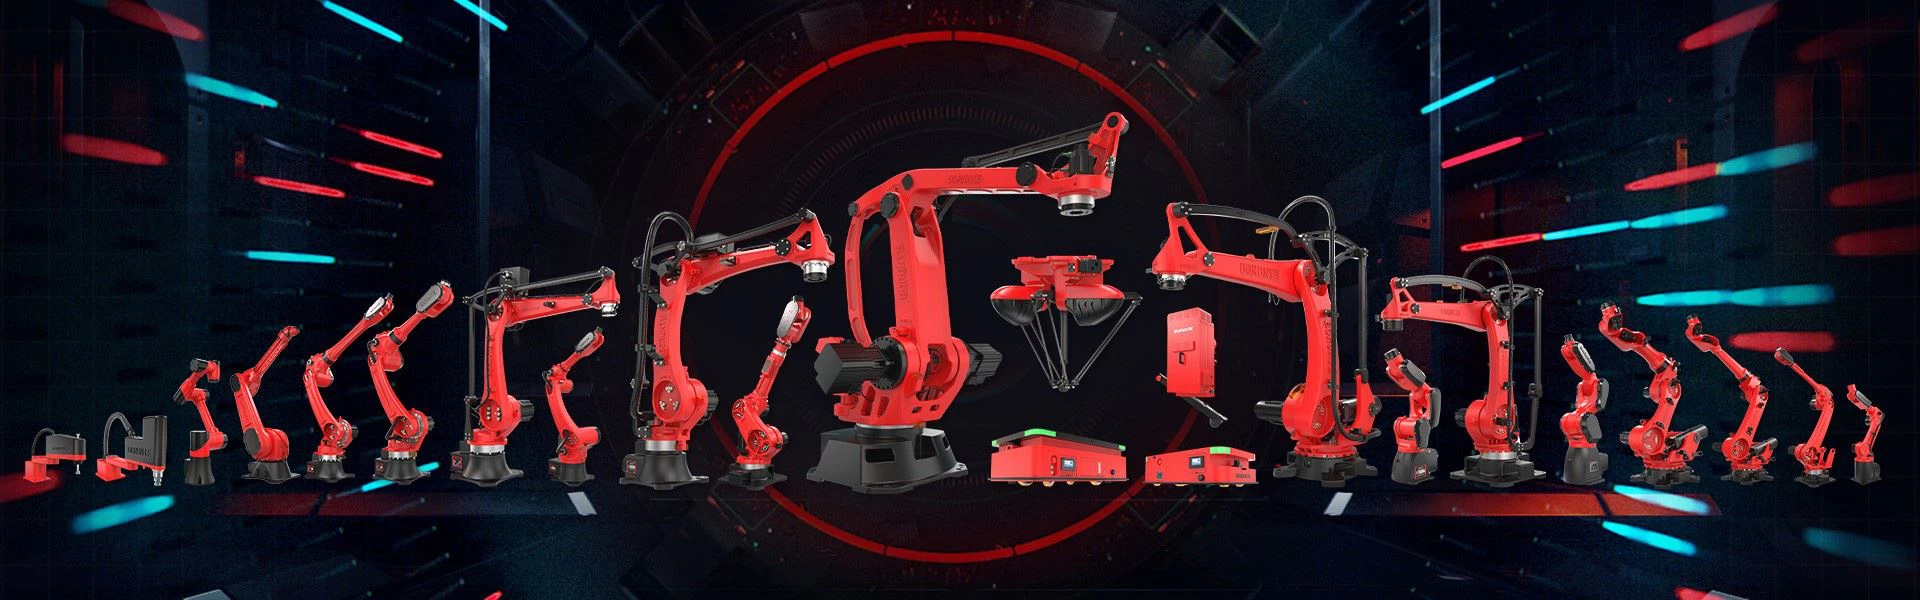
Os robôs industriais podem ser classificados de acordo com seis aspectos: modo de estrutura mecânica, forma de coordenadas do manipulador, modo de entrada do programa, forma de coordenadas de movimento, modo de condução e campo de aplicação.
I. Classificação por estrutura mecânica
1. Robô serial: o movimento de um eixo alterará a origem das coordenadas do outro eixo. Por exemplo, um robô de seis articulações.
2. Robô paralelo: o movimento de um eixo não afeta a origem das coordenadas do outro eixo, como o robô aranha.
II Classificação de acordo com a forma de coordenadas do operador
1. O braço do robô de coordenadas cilíndrica pode ser usado para elevação, rotação e telescópica;
2. O braço do robô de coordenadas esféricas pode girar, lançar e esticar;
3. O braço de um robô multiarticulado tem uma pluralidade de juntas de rotação.
4. Os eixos do robô de junta planar são paralelos entre si para obter posicionamento e orientação no plano;
5. O braço do robô de coordenadas retangulares pode se mover ao longo de três coordenadas retangulares;
III. Classificação de acordo com o modo de entrada do programa
1. Robô de entrada de programação:
O tipo de entrada de programação é transmitir o arquivo do programa de operação programado no computador para o gabinete de controle do robô através da porta serial RS232 ou Ethernet e outros métodos de comunicação.
2. Robô de entrada de ensino:
Existem dois métodos de ensino do tipo de entrada de ensino:
Uma é que o operador usa um controlador manual (caixa de controle de ensino) para transmitir o sinal de comando para o sistema de acionamento, de modo que o atuador possa executar uma vez de acordo com a sequência de ação e o rastreamento de movimento necessários.
A outra é que o operador conduz diretamente o atuador e o perfura uma vez de acordo com a sequência de ação necessária e a trilha de movimento. Ao mesmo tempo do processo de ensino, as informações do programa de trabalho são armazenadas automaticamente na memória do programa. Quando o robô funciona automaticamente, o sistema de controle pega as informações correspondentes da memória do programa e transmite o sinal de comando para o mecanismo de acionamento, para que o atuador possa reproduzir várias ações do ensino.
4. Classificação de acordo com a forma de coordenadas de movimento
1. Robô articulado
2. Robô de coordenadas cilíndricas
3. Robô cartesiano
4. Robô paralelo
5. Robô SCARA;
V. Classificação de acordo com o modo de condução
1. Acionamento hidráulico
2. Acionamento pneumático
3. Acionamento elétrico;
VI. Classificação por campo de aplicação
Inclui principalmente soldagem, montagem, manuseio e empilhamento, carregamento e descarregamento, polimento e pulverização, robôs de corte e processamento, etc. .